

Analisi circuitale del ricevitore Zenith Flash-Matic
Il segnale di rete come eccitazione delle fotocellule, l’innesco dei tiratron 2D21 e il pilotaggio del motore con la 6BX7GT. Una lettura incrociata degli schemi di Maxwell del 1956 e della documentazione tecnica Zenith.
Nel Flash-Matic il fascio luminoso variava l’impedenza di un ramo elettrico già alimentato in alternata. Da questo principio Zenith ricavò due comportamenti distinti. Accensione e muto richiedevano un impulso capace di cambiare lo stato di un commutatore a solenoide. Il cambio canale richiedeva un relè eccitato durante il comando e un contatto meccanico che completasse il passo quando il relè ricadeva.
Zenith presentò il sistema nel giugno 1955, con la gamma di televisori per il 1956. Il brevetto di Eugene J. Polley, depositato in maggio, documenta il principio e la meccanica dei commutatori. Gli schemi pubblicati da Henry O. Maxwell nel settembre 1956 permettono di seguire l’implementazione. Il manuale del costruttore aggiunge la teoria di funzionamento, lo schema di servizio e le condizioni di taratura. Le numerazioni delle figure qui richiamate sono quelle di Maxwell, salvo indicazione esplicita. [1] [2] [3] [4]
Alimentazioni e confini fra controllo e potenza
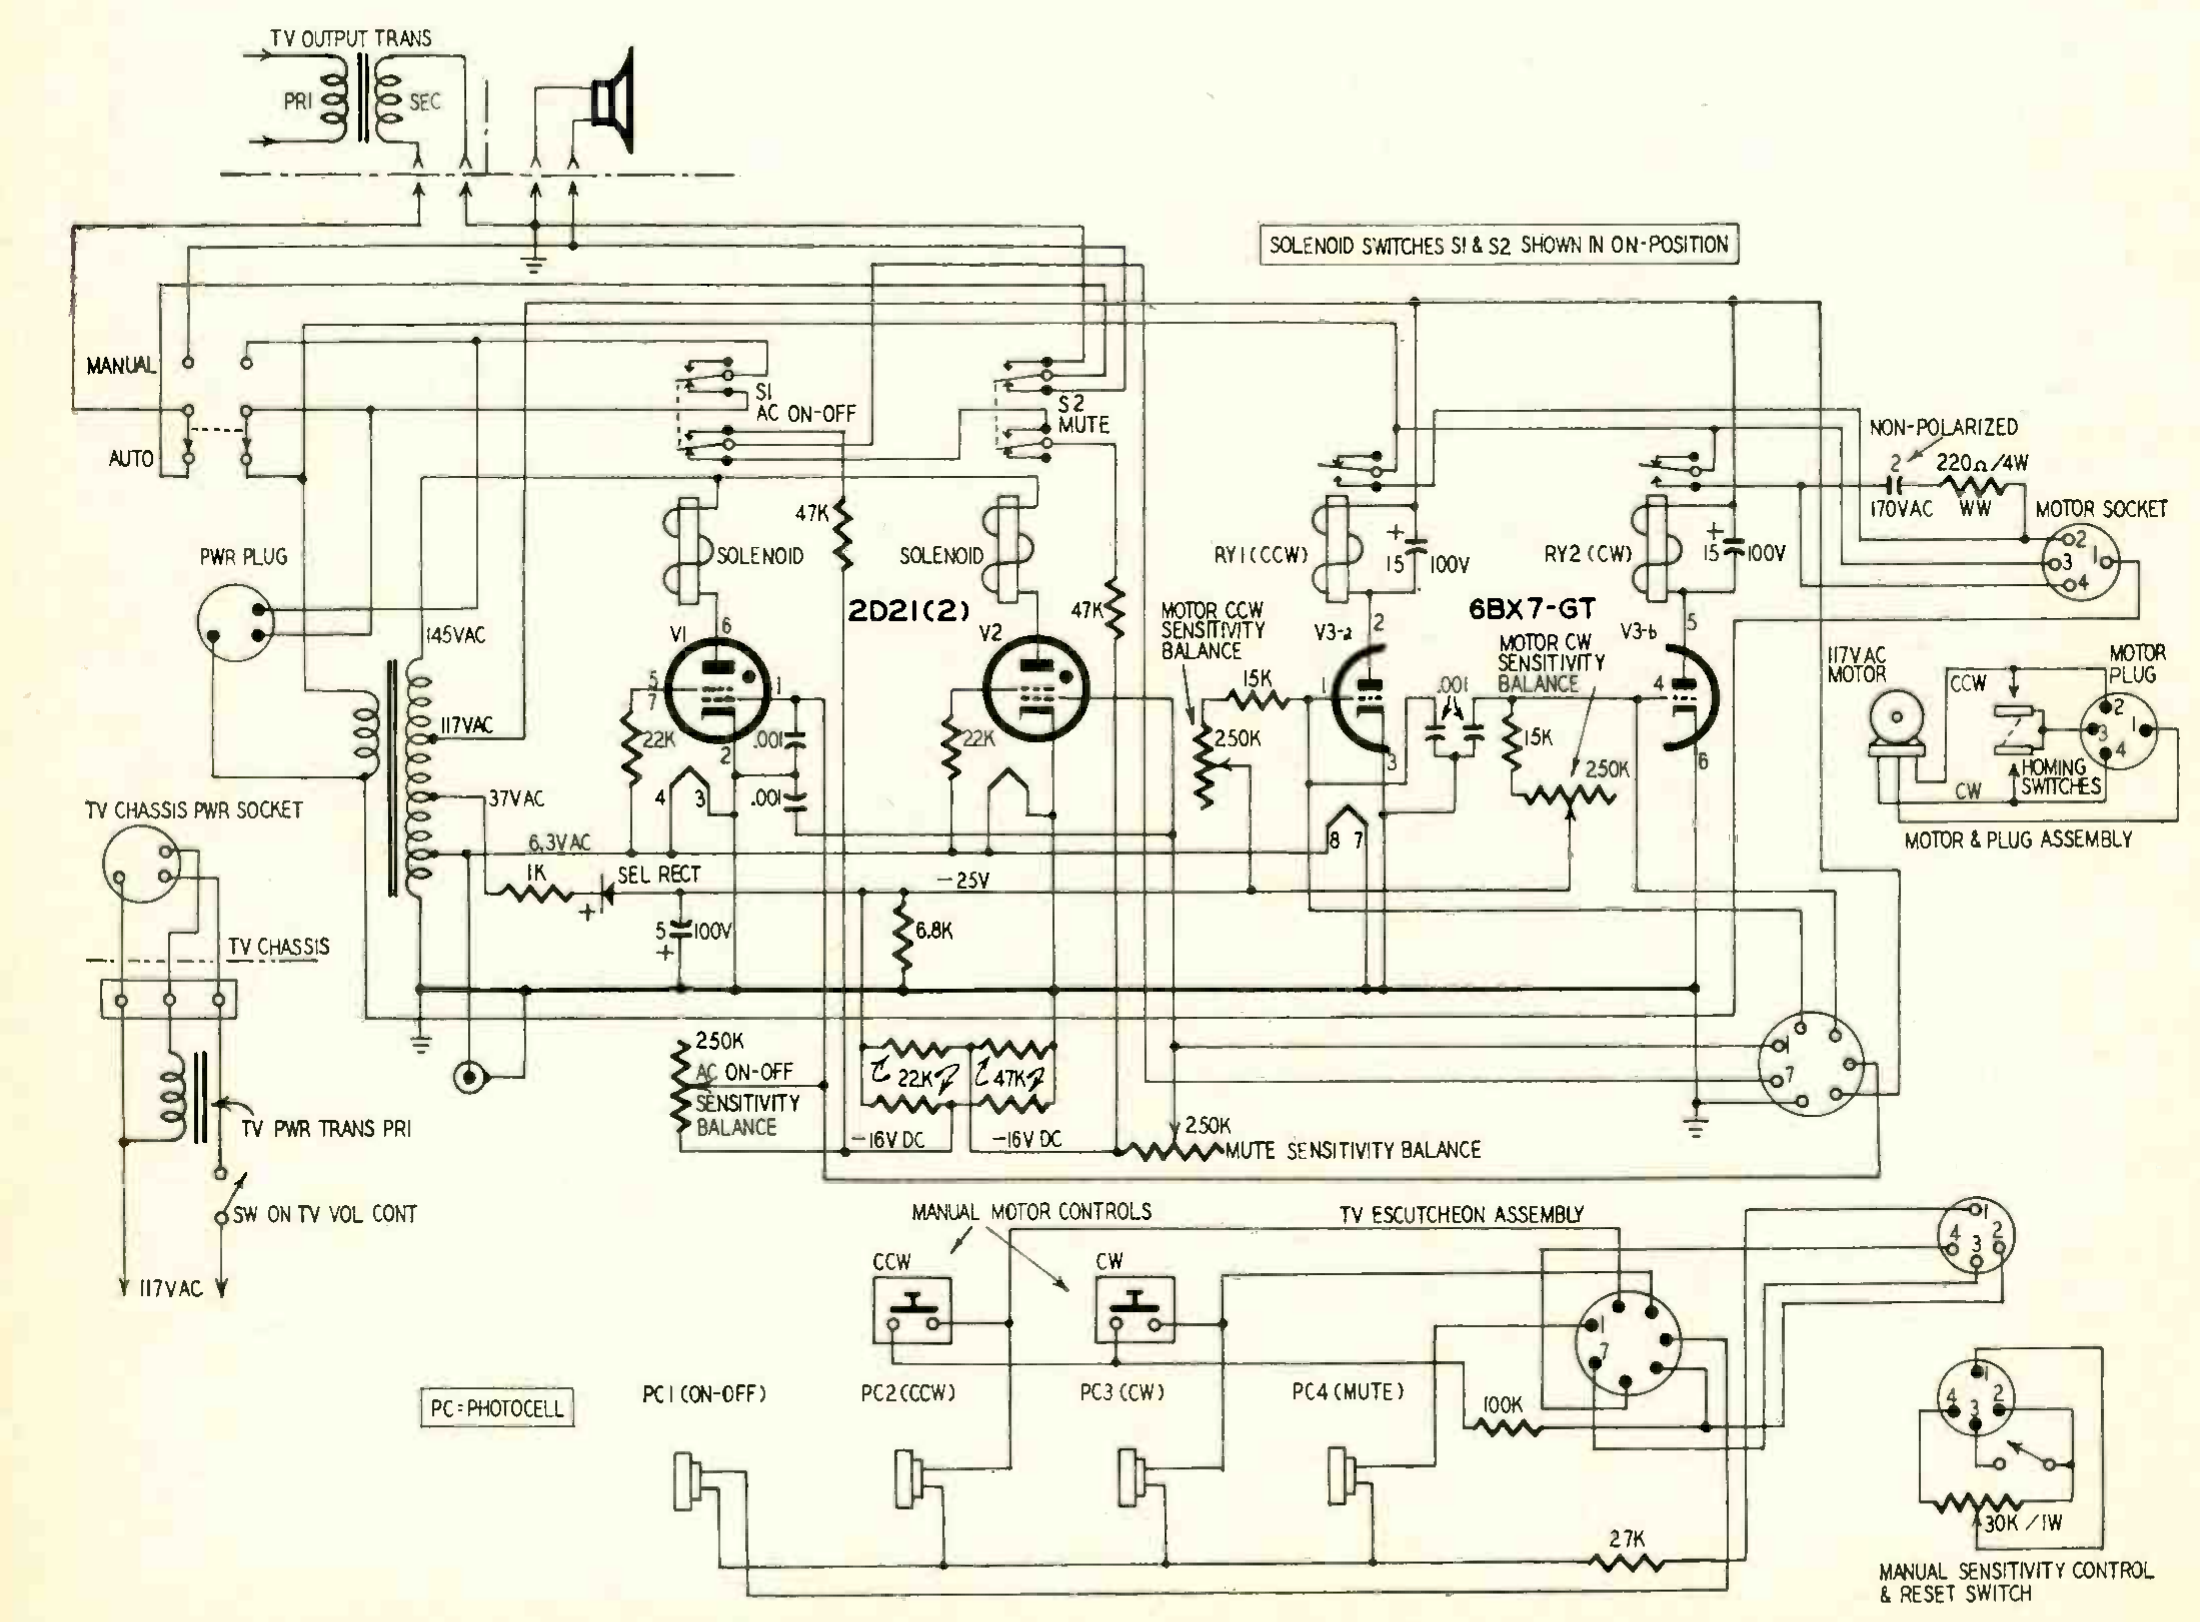
La figura 1 separa fisicamente il telaio del televisore, il telaio del comando e il gruppo motore. Nel telaio del comando il trasformatore fornisce 6,3 V~ ai filamenti, 145 V~ ai circuiti anodici dei 2D21 e una presa indicata 117 V~ per il pilotaggio dei relè con la 6BX7GT. I 117 V~ di rete che arrivano al motore seguono un altro percorso, attraverso i contatti. La presa a 37 V~, la resistenza da 1 kΩ e il raddrizzatore al selenio alimentano la rete negativa. Il condensatore da 5 µF ha il positivo verso il riferimento comune. La resistenza da 6,8 kΩ è collegata fra il nodo di polarizzazione e quel riferimento. Il nodo risultante è indicato come −25 V continui. [1]
In Auto, con l’interruttore locale di accensione chiuso, il telaio del comando rimane alimentato dopo lo spegnimento ottico. S1 ha interrotto il primario del televisore e PC1 può ancora ricevere il comando di riaccensione. In Manual il selettore SW8 del manuale Zenith disattiva il comando remoto e scavalca il contatto di muto. Il comportamento è quindi determinato sia da S1/S2 sia dalla posizione dei comandi locali. Il manuale descrive esplicitamente la configurazione in attesa con il comando locale su On. [1] [2]
Dalla resistenza del CdS alla tensione di griglia
Le celle al solfuro di cadmio funzionano da resistori fotoconduttivi. Le aperture nel mobile separano i bersagli e permettono di selezionare il ramo mediante il puntamento. Nella figura 1 il cursore del regolatore generale da 30 kΩ alimenta, attraverso 27 kΩ, il ramo alternato comune alle quattro celle. La resistenza di ciascuna cella determina quanto di questa alternata arrivi alla sua valvola. Ogni griglia ha inoltre un percorso verso la polarizzazione negativa, con un bilanciamento proprio. La tabella riporta le identificazioni di Maxwell con il televisore visto frontalmente. [1] [2]
| Ingresso | Posizione | Valvola e attuatore | Contatto comandato |
|---|---|---|---|
| PC1 | Basso sinistra | V1, 2D21 e solenoide | S1, primario del televisore |
| PC4 | Basso destra | V2, 2D21 e solenoide | S2, linea dell’altoparlante |
| PC2 | Alto sinistra | V3-a, ½ 6BX7GT e RY1 | Motore antiorario, CCW |
| PC3 | Alto destra | V3-b, ½ 6BX7GT e RY2 | Motore orario, CW |
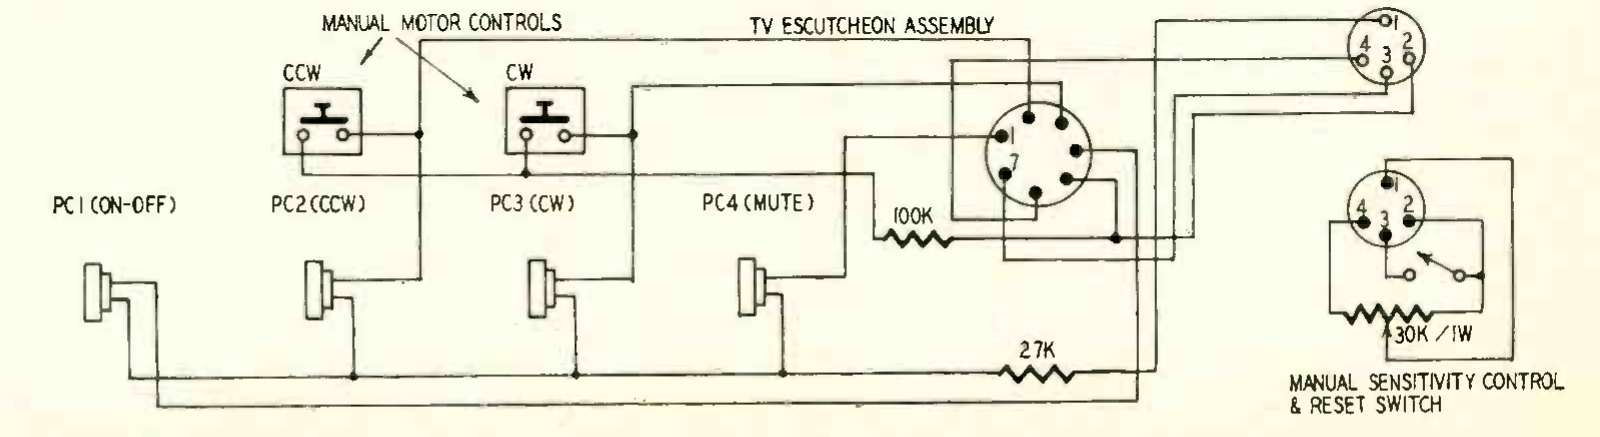
Maxwell riporta valori indicativi di circa 100 MΩ al buio e 25 kΩ sotto luce intensa, un rapporto di circa 4.000. A resistenza elevata il ramo di polarizzazione domina sulla griglia. Quando la resistenza scende, aumenta l’ampiezza dell’alternata e la sorgente del segnale carica anche il partitore di polarizzazione in continua. Per leggere bene la figura 2 occorre considerare entrambi gli effetti. [1]
I 2D21 comandano due commutatori bistabili
PC1 e PC4 agiscono sulla griglia di controllo g1, piedino 1, di V1 e V2. L’anodo, piedino 6, riceve l’alternata da 145 V attraverso la bobina del proprio solenoide. Catodo e circuito di griglia condividono il riferimento disegnato nella figura 2. L’eccitazione di griglia è sincrona con l’alternata anodica. Durante una semionda positiva esiste così un intervallo in cui l’anodo può sostenere la scarica e il segnale di griglia raggiunge la condizione di innesco. [1] [5]
L’innesco ionizza il gas. Da quel momento la griglia perde il controllo della corrente anodica e il circuito esterno ne limita l’intensità. La scarica si estingue quando la corrente scende sotto quella di mantenimento in prossimità della fine della semionda utile. La successiva semionda negativa permette il recupero della capacità di blocco. Se la cella è ancora illuminata, l’innesco può ripetersi alla successiva semionda positiva. La bobina è quindi eccitata da una corrente unidirezionale pulsante alla frequenza di rete. [2] [5]
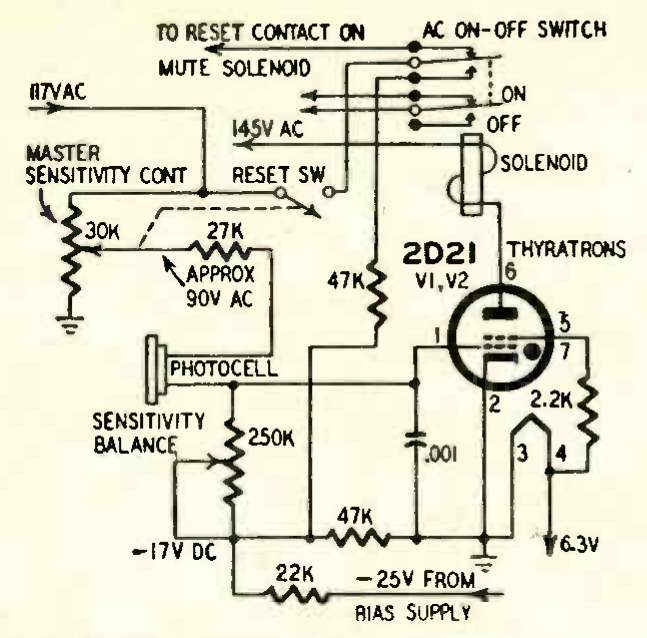
Il valore di 145 V~ identifica l’alimentazione del ramo. In un modello sinusoidale corrisponde a circa 205 V di picco sul secondario. Durante la scarica la tensione si ripartisce fra tubo e solenoide, con una forma d’onda legata anche all’induttanza della bobina. La scheda RCA distingue le caratteristiche di g1 prima e durante la conduzione e mostra la dipendenza dalle condizioni anodiche. Le condizioni di g2 influiscono sull’innesco. Nello Zenith i piedini 5 e 7 di g2 sono collegati fra loro e raggiungono un capo dell’alimentazione dei filamenti attraverso una resistenza. Applicare direttamente le curve RCA rilevate con g2 fissata a 0 V introdurrebbe quindi un’ipotesi ulteriore. [1] [2] [5]
Il solenoide produce il passo, i contatti conservano lo stato
Il brevetto disegna l’accoppiamento fra armatura e commutatore a scatto. Un ciclo di attrazione e rilascio del solenoide predispone l’azionamento successivo, che porta il commutatore nella posizione opposta. Le pulsazioni di corrente a 60 Hz appartengono all’eccitazione della bobina. La commutazione utile avviene alla scala temporale dell’armatura e del suo meccanismo a ritenuta. Dopo il rilascio, la posizione dei contatti resta memorizzata meccanicamente. [2] [3]
Il polo di potenza di S1 commuta il percorso verso il primario del trasformatore TV. Il polo audio di S2 interviene nel circuito del secondario del trasformatore d’uscita e dell’altoparlante. In Auto il muto apre quel percorso verso la bobina mobile. Si tratta quindi di una commutazione sul lato altoparlante. Lo schema mantiene distinta l’alimentazione del televisore e la regolazione locale del volume rimane dov’era. [1]
Approfondimento. Tiratron 2D21: modello compatto della corrente di griglia durante la conduzione anodica.
6BX7GT, relè di direzione e motore a due avvolgimenti
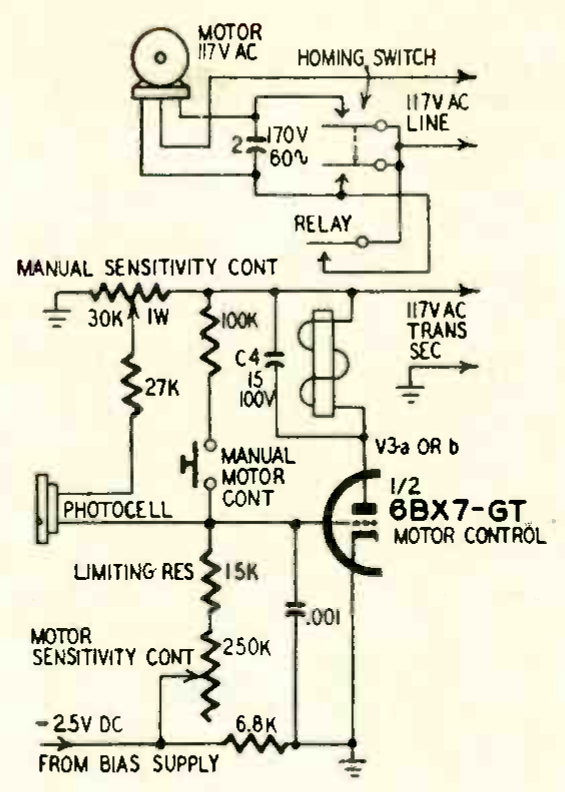
PC2 e PC3 alimentano le due griglie di V3. Nel ramo mostrato in figura 3, la griglia torna ai −25 V attraverso 15 kΩ e il bilanciamento da 250 kΩ. Il pulsante locale manda alternata alla stessa griglia attraverso un percorso da 100 kΩ, indipendente dalla resistenza della fotocellula. Il manuale identifica i pulsanti come SW5 e SW6 e assegna ai 15 kΩ anche la funzione di limitazione della corrente nella cella. [1] [2]
Ogni sezione della 6BX7GT lavora da triodo di comando con alimentazione anodica alternata. Con l’anodo positivo l’ampiezza del segnale di griglia regola la corrente che può fluire. Il manuale Zenith indica circa 9 mA medi di corrente raddrizzata per l’intervento del relè del ramo attivo. I contatti del relè commutano la corrente del motore sul lato rete. [2]
Inversione mediante il ramo sfasatore
I due avvolgimenti del motore a induzione hanno un estremo comune. Tra gli altri due estremi lo schema generale inserisce il ramo con C6 non polarizzato da 2 µF e R6 da 220 Ω, 4 W, secondo le sigle del manuale. I contatti dei relè e delle camme portano il conduttore commutato a uno o all’altro estremo. Un avvolgimento è alimentato direttamente e l’altro attraverso il ramo sfasatore. Invertendo quale avvolgimento riceve la componente sfasata si inverte il verso della coppia. Nella figura 3 il ramo è rappresentato con il solo condensatore. Il resistore serie è visibile nella figura 1 e nello schema completo Zenith. [1] [2]
A 60 Hz il modulo della reattanza di 2 µF è XC = 1/(2π·60·2 µF) ≈ 1,33 kΩ. L’impedenza del solo ramo serie è quindi circa (0,220 − j1,326) kΩ, con modulo di 1,34 kΩ. Per calcolare lo sfasamento effettivo fra le correnti dei due avvolgimenti bisogna includerne le impedenze. La reattanza del condensatore da sola descrive il ramo aggiunto, mentre la coppia dipende dal sistema elettromeccanico completo.
Le camme chiudono il ciclo di posizionamento
Il manuale identifica i due contatti di posizionamento come SW7A e SW7B. Ciascuno è in parallelo al contatto di comando della rispettiva direzione. Le camme compiono un giro per passo di canale e aprono il contatto quando la torretta è indicizzata. I relè possono dunque avviare il movimento da una posizione in cui entrambe le camme lasciano i contatti aperti. Il completamento del passo è governato dalla posizione effettiva, trasmessa dalla cinematica del selettore. [1] [2]
| Fase | Contatto del relè | Contatto a camma | Effetto |
|---|---|---|---|
| Riposo indicizzato | Aperto | Aperto | Motore fermo |
| Avvio ottico | Chiuso | Aperto inizialmente | Il motore parte nella direzione scelta |
| Rilascio fra due posizioni | Aperto dopo la ricaduta | Chiuso | La camma sostiene la corsa |
| Posizione successiva | Aperto | Aperto dalla camma | Il motore si arresta |
| Fascio mantenuto | Chiuso | Si apre a ogni posizione | Il percorso del relè permette di proseguire |
La durata del fascio governa quanti passi vengono attraversati e la geometria delle camme definisce dove si può sostare. Se si toglie la luce durante la corsa, il punto d’arresto è la prima posizione utile dopo la ricaduta del relè. La figura 4 nella pagina di Maxwell appartiene alla trattazione successiva, dedicata a un selettore remoto cablato che richiede una posizione determinata. Per il Flash-Matic il riscontro utile è fra le figure 1 e 3 e la descrizione dell’indicizzazione a p. 36. [1] [3]
Approfondimento. 6BX7-GT: modello SPICE, fitting e validazione sui dati General Electric.
Confronto con lo schema di servizio Zenith
| Punto del circuito | Figure di Maxwell | Manuale Zenith e interpretazione |
|---|---|---|
| Nodo negativo locale dei 2D21 | −16 V nei due rami della fig. 1, −17 V nel ramo della fig. 2. | Lo schema di servizio marca −16 V. Il calcolo del partitore scarico restituisce −17,0 V con −25 V di sorgente. Le due annotazioni si riferiscono al ramo locale, a valle della distribuzione dei −25 V. |
| Resistenza verso i piedini 5 e 7 | 22 kΩ nella fig. 1, 2,2 kΩ nella fig. 2. | Lo schema di servizio riporta 2,2 kΩ per entrambi i tubi. Il valore riguarda g2 e va distinto dai 22 kΩ dei partitori di polarizzazione. |
| Condensatori sulle bobine dei relè | 15 µF, 100 V nei rami disegnati da Maxwell. | Lo schema di servizio riporta 5 µF, 100 V per C4 e C5. La distinta attribuisce a C1, C4 e C5 lo stesso codice Zenith. È una differenza pertinente al tempo di tenuta e di rilascio. |
I valori del manuale sono quelli dello schema di servizio lì riprodotto. Nei calcoli sono espliciti la figura di partenza e il valore impiegato. Il riferimento alle tavole originali permette di tenere distinti la lettura della pubblicazione, i dati documentati per il telaio Zenith e le stime ricavate dal circuito. [1] Zenith, fig. 6 e distinta componenti.
Margine ottico, prestazioni e limiti
Il limite più importante è nel principio di rivelazione. Una luce ambientale costante può abbassare la resistenza del CdS e far passare l’alternata già presente nel ricevitore. Alla griglia arriva così un segnale con la stessa frequenza e la stessa relazione di fase del comando voluto. La sincronizzazione con l’anodo agevola l’innesco del 2D21, ma il circuito riconosce una variazione d’impedenza e lascia alla direzionalità del fascio e delle aperture il compito di discriminare il bersaglio. È il motivo per cui una luce continua o un riflesso possono produrre un comando valido dal punto di vista elettrico. [1] [2]
Il manuale d’uso indica, a 20–25 piedi, circa 6–7,6 m, un’impostazione della sensibilità vicina al massimo. La condiziona alla carica delle batterie della torcia, al fuoco del fascio e alla luce della stanza. Le istruzioni di servizio citano espressamente sole, lampade e riflessi di oggetti chiari. Avvicinare la soglia alla luce di fondo aumenta la distanza alla quale un fascio debole riesce a comandare il ricevitore, a prezzo di una maggiore probabilità di intervento accidentale. Un innesco spurio su PC1 o PC4 può lasciare memorizzato un nuovo stato. Un’illuminazione persistente su PC2 o PC3 può tenere in marcia il selettore. [2] [6]
Nel sintonizzatore si aggiunge un limite meccanico. L’arresto sulla posizione utile presuppone che i contatti a camma aprano quando la torretta è centrata. Un errore di indicizzazione riguarda la trasmissione e i contatti di posizione anche se fotocellula, valvola e relè rispondono correttamente. Il manuale tratta infatti il bilanciamento luminoso e la registrazione delle camme come problemi distinti. [2]
Che cosa innovava il Flash-Matic
Il Lazy Bones di Zenith aveva già messo un motore sul sintonizzatore e portato il comando allo spettatore mediante un cavo. Il Flash-Matic eliminò quel collegamento esterno e tenne tutta la logica nel televisore. I tiratron e i solenoidi fornivano una commutazione con memoria. Il doppio triodo con due relè selezionava la direzione. Le camme fornivano una retroazione di posizione sufficiente a completare il passo. La soluzione integrava rilevazione, attuazione e stato usando dispositivi già disponibili, con una torcia portatile come sorgente. [2] [6]
Nello Space Command, entrato in produzione nell’autunno 1956, il gruppo di Robert Adler trasferì l’identità del comando a quattro frequenze ultrasoniche distinte. Nel Flash-Matic l’identità era associata fisicamente a quattro ingressi separati sul mobile. La differenza è di architettura. Con le frequenze, il ricevitore può distinguere più comandi sullo stesso ingresso. Con il puntamento ottico del Flash-Matic, lo spettatore svolge direttamente la selezione del ramo. [6]
Riferimenti e fascicolo originale
- Henry O. Maxwell, Remote Controls for TV, Radio-Electronics, vol. XXVII, n. 9, settembre 1956, pp. 34–36. I quattro ritagli riproducono la figura 1, un suo dettaglio e le figure 2 e 3. Scansione delle pp. 34–36.
- Zenith Radio Corporation, manuale del Zenith Flash-Matic Remote Control. Istruzioni d’uso, teoria di funzionamento, figura 6, regolazioni e distinta componenti. La figura 6 è a p. 10 stampata, pagina 12 del PDF. Manuale Zenith, sezione tecnica.
- Eugene J. Polley, Control system, US 2.903.575, domanda del 6 maggio 1955, concessione dell’8 settembre 1959. Testo e disegni.
- Zenith Radio Corporation, comunicato del 13 giugno 1955 per la dimostrazione alla stampa e ai distributori. Scansione dell’Early Television Museum.
- RCA, 2D21 Thyratron, e General Electric, 6BX7-GT, ET-T804. Scheda RCA del 2D21 · Scheda GE della 6BX7GT.
- Zenith Electronics, Six Decades of Channel Surfing. Cronologia e passaggio dal Flash-Matic allo Space Command. Archivio storico Zenith.
Scarica l’articolo di Maxwell · PDF, pp. 34–36
Fascicolo integrale di settembre 1956, 162 pagine. Archivio World Radio History · Copia su Google Drive (accesso riservato).
Il Flash-Matic in movimento
Artificio grafico senza pretesa di validità scientifica.
Come leggere i due rami. Nel ramo di accensione il 2D21 eccita il solenoide e S1 conserva la posizione dopo il lampo. Il muto usa lo stesso principio con V2 e S2. Durante il reset, SW9 porta l’alternata ai contatti ausiliari di S1 e S2 e da lì, attraverso il ramo da 47 kΩ, alla rete di griglia da ripristinare.
Nel ramo del motore, RY1 avvia la marcia antioraria. Il contatto a camma SW7A, in parallelo al contatto di RY1, mantiene il motore alimentato quando il relè ricade fra due canali. Al nuovo allineamento SW7A si apre e il motore si ferma. La figura rappresenta una sola direzione, con tempi illustrativi. [1] [2]
1 di 7 · Riposo. S1, RY1 e SW7A sono aperti.